الروبوت البشري Unitree G1-D — منصة متكاملة للذكاء الاصطناعي المتجسّد
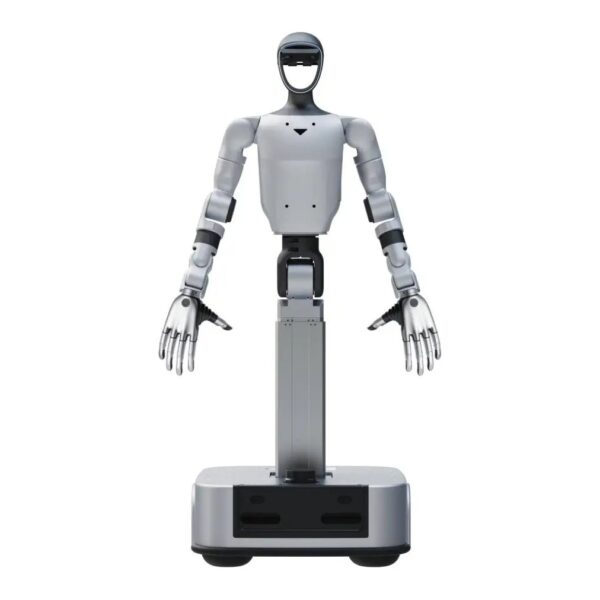
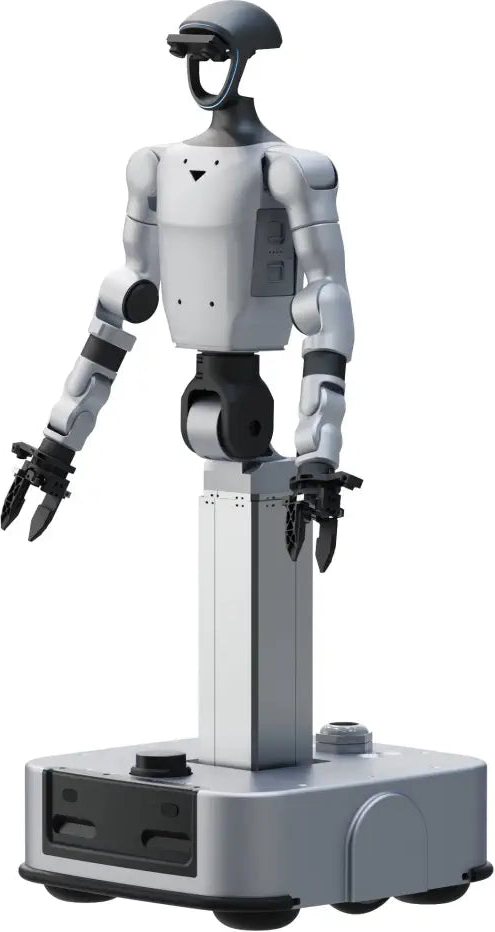
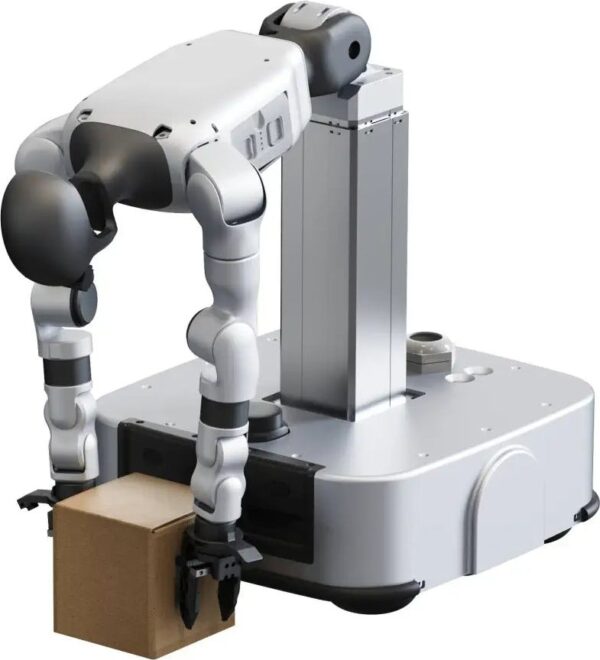
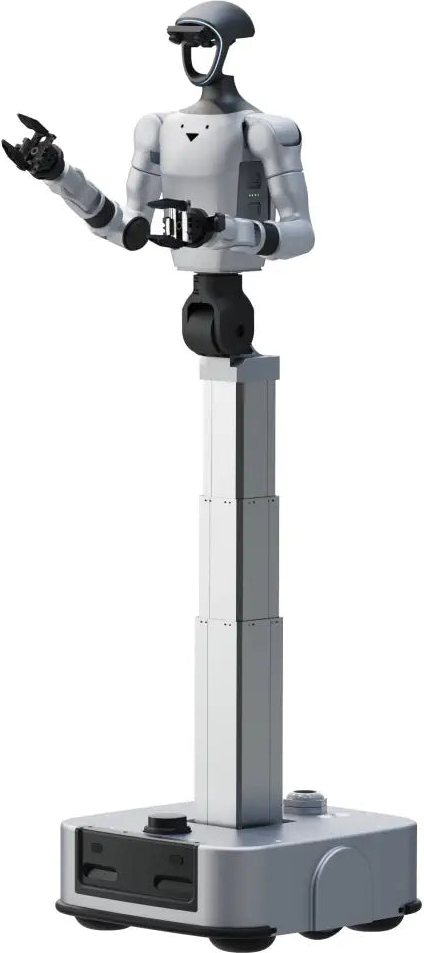
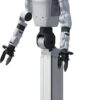
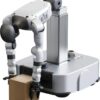
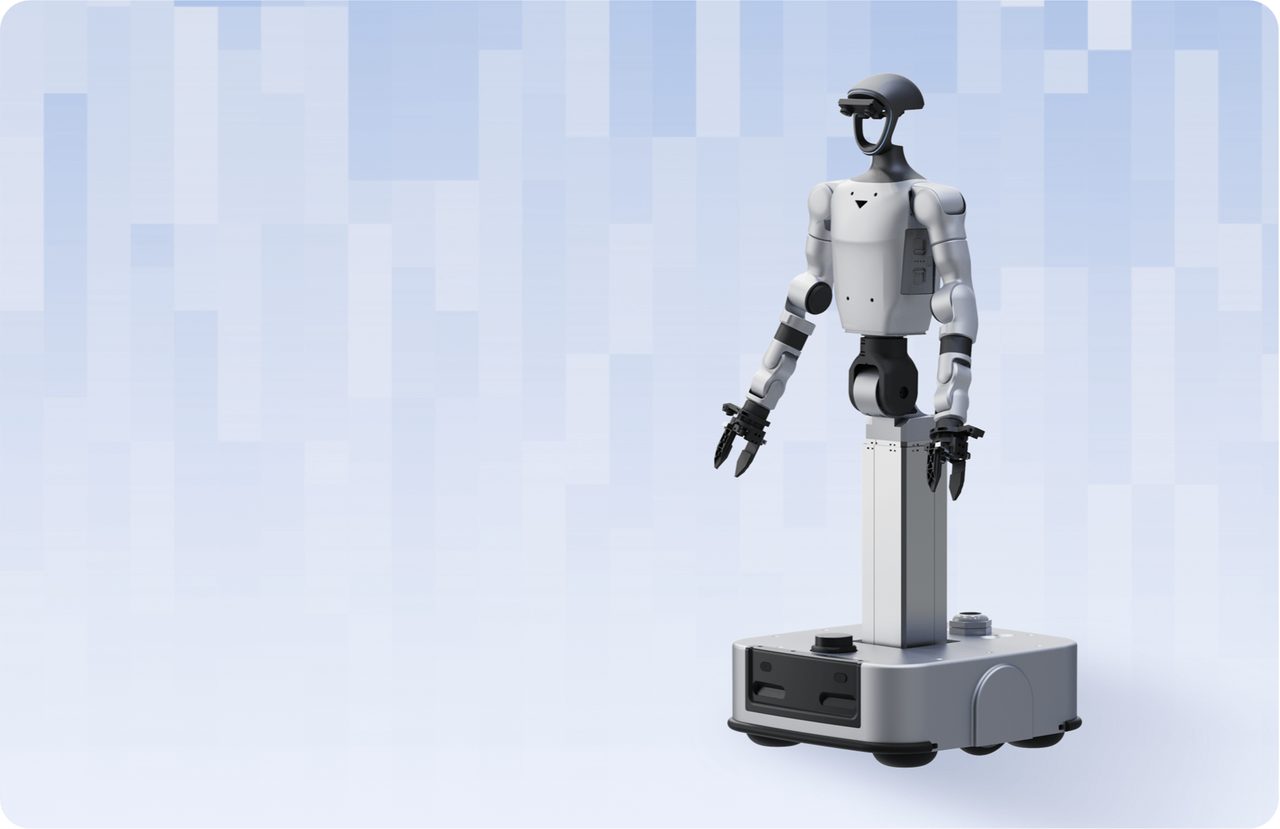
الروبوت Unitree G1-D روبوت بشري بذراعين، صُمّم لجمع بيانات الروبوت وتدريب النماذج ثم تشغيلها على الروبوت الفعلي، وكل ذلك عبر منصة واحدة. يجمع بين جزء علوي بذراعين بسبع درجات حرية لكل ذراع فوق عمود رفع، وبين أدوات جمع البيانات وتدريب النماذج من Unitree. اختر G1-D Standard بقاعدة ثابتة، أو G1-D Ultimate بقاعدة متحركة تصل سرعتها إلى 1.5 م/ث.
منصة واحدة: الروبوت والبيانات والتدريب
يجمع Unitree G1-D ثلاثة مكوّنات أساسية:
- روبوت بشري عالي الأداء بمحرّكات مفاصل وعلب تروس ومستشعرات للمفاصل من تصنيع Unitree.
- أدوات جمع البيانات تشمل الجمع والمعالجة والتصنيف والمراجعة وإدارة أصول البيانات.
- أدوات تدريب النماذج وتشغيلها مع التدريب الموزّع وتطوير النماذج المخصّصة ونشرها، ودعم أهم أطر العمل مفتوحة المصدر.
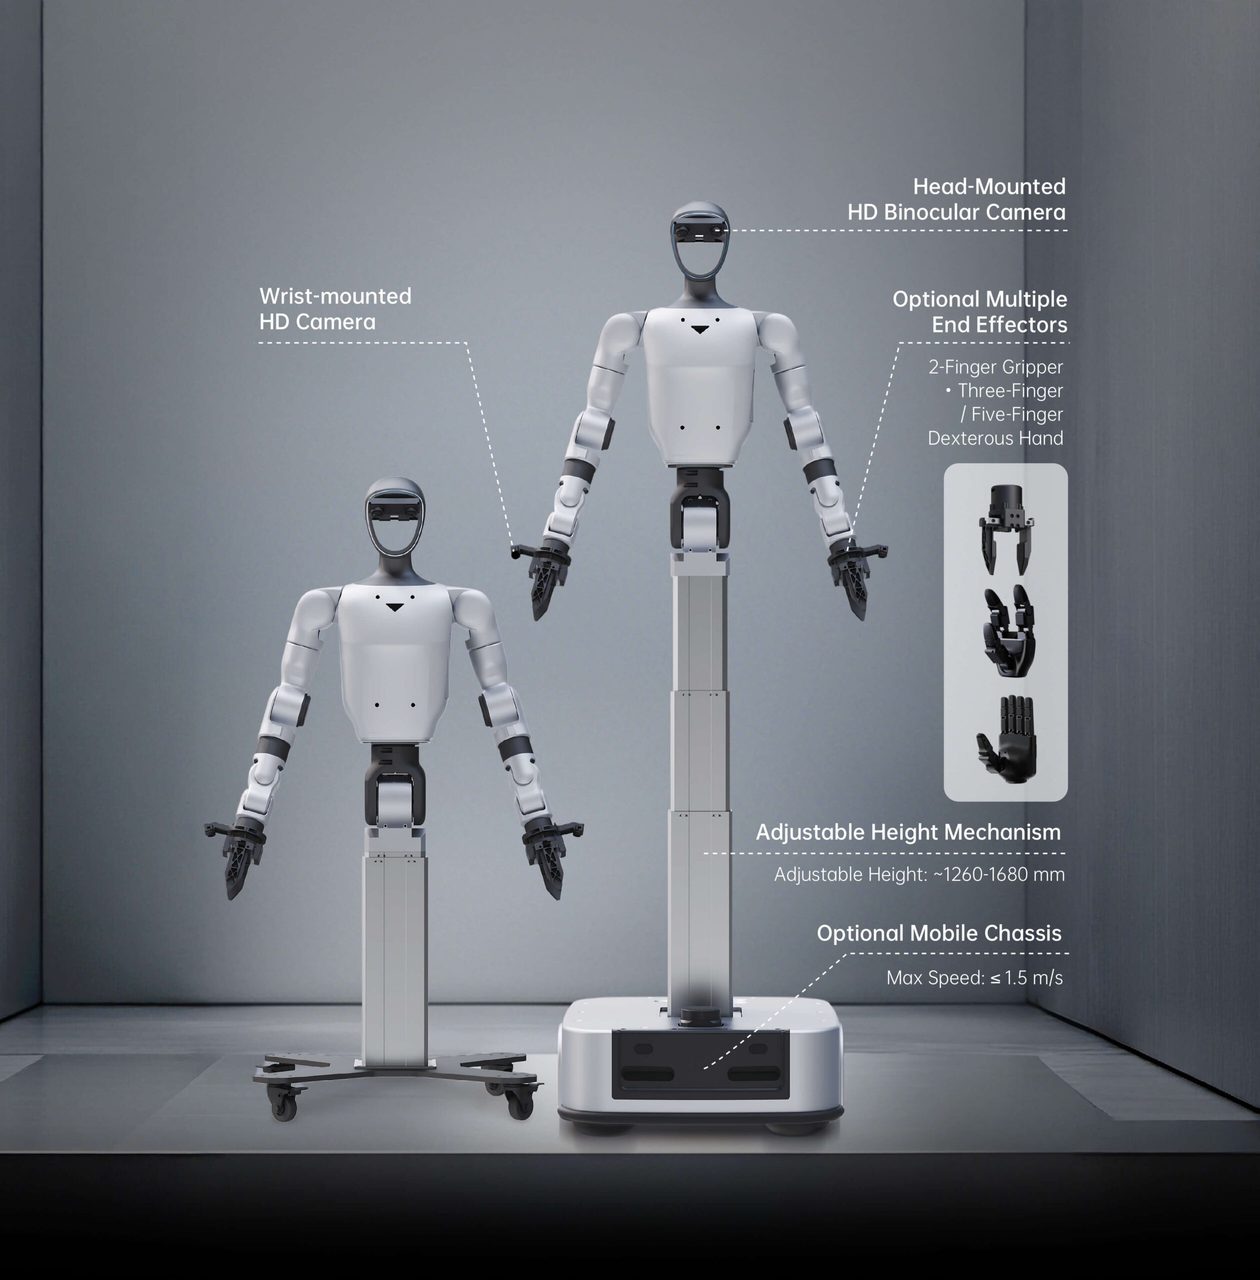
منصة روبوت بدرجات حرية أعلى
حتى 19 درجة حرية دون احتساب اليد الطرفية:
- الذراعان: 7 × 2
- الوسط: 2
- عمود الرفع: 1
- القاعدة المتحركة: 2 (نسخة Ultimate)
نطاق عمل أوسع
يرفع عمود الرفع الروبوت من 1260 مم إلى 1680 مم بسرعة تقارب 60 مم/ث. ومع وسط يدور ±155° وينحني من −2.5° إلى +135°، تصل الذراعان من الأرض حتى ارتفاع عمل يقارب 2 م.
استجابة تحكّم أسرع
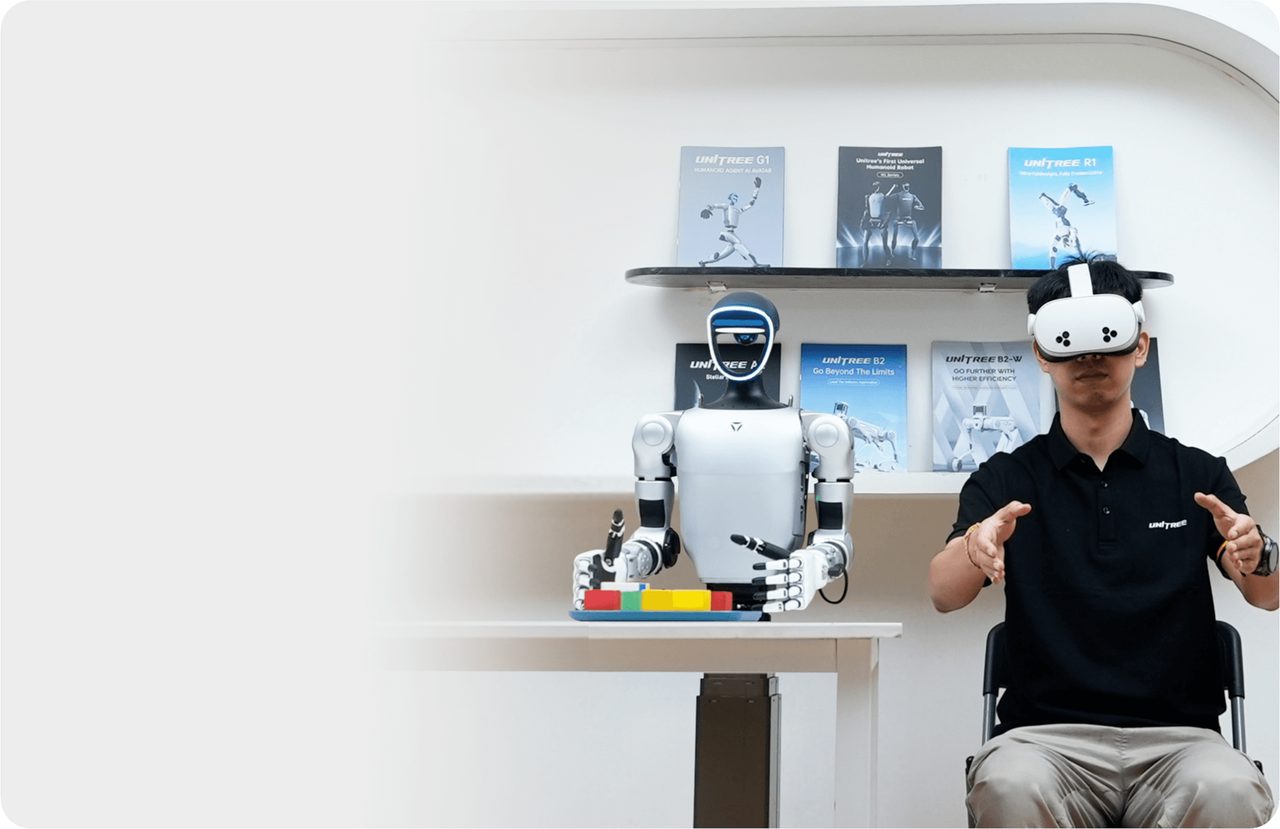
التحكّم السريع يجعل التشغيل عن بُعد طبيعياً. يرتدي المشغّل نظارة الواقع الافتراضي PICO ويحرّك الذراعين لحظياً، وبهذه الطريقة تُسجَّل بيانات عالية الجودة لتدريب الروبوت.
جمع البيانات أثناء العمل
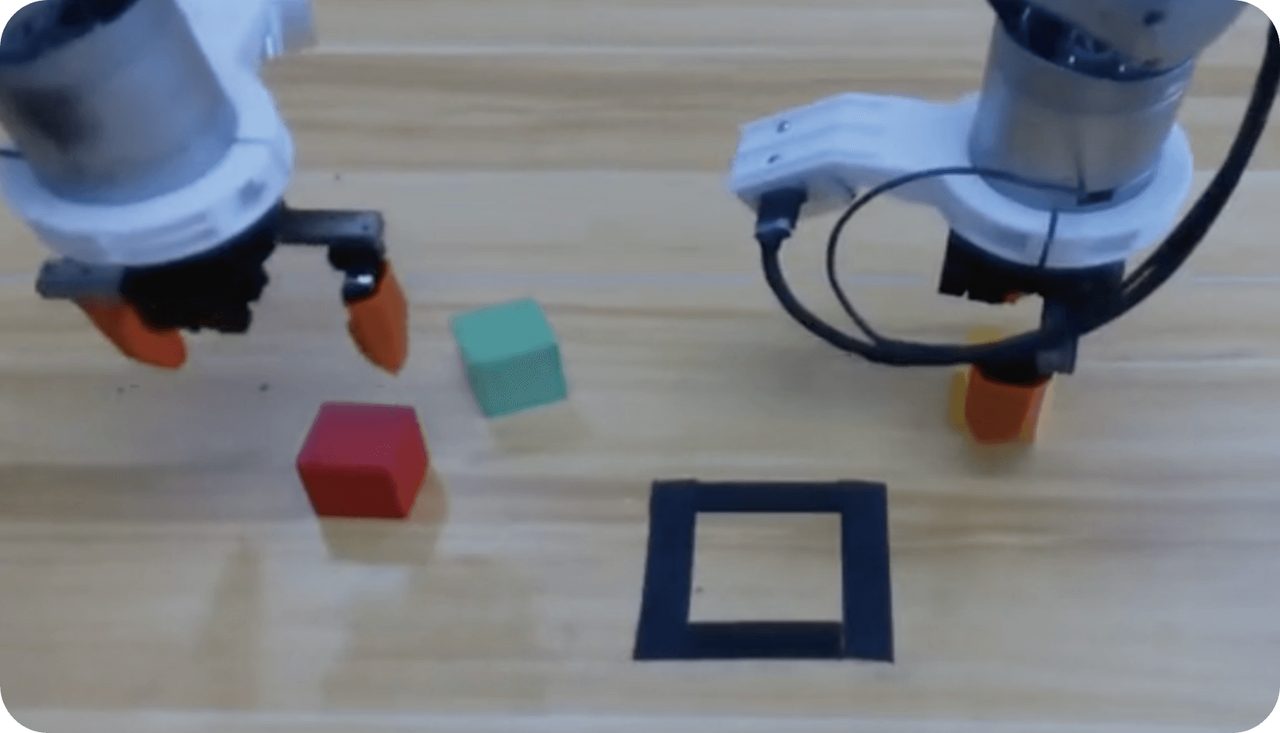
تسجّل كاميرا الرأس الثنائية وكاميرتا المعصم عاليتا الدقة ما يراه الروبوت أثناء تعامله مع الأشياء. وتتحوّل كل جلسة إلى بيانات لتدريب نماذج التحكّم الخاصة بك.
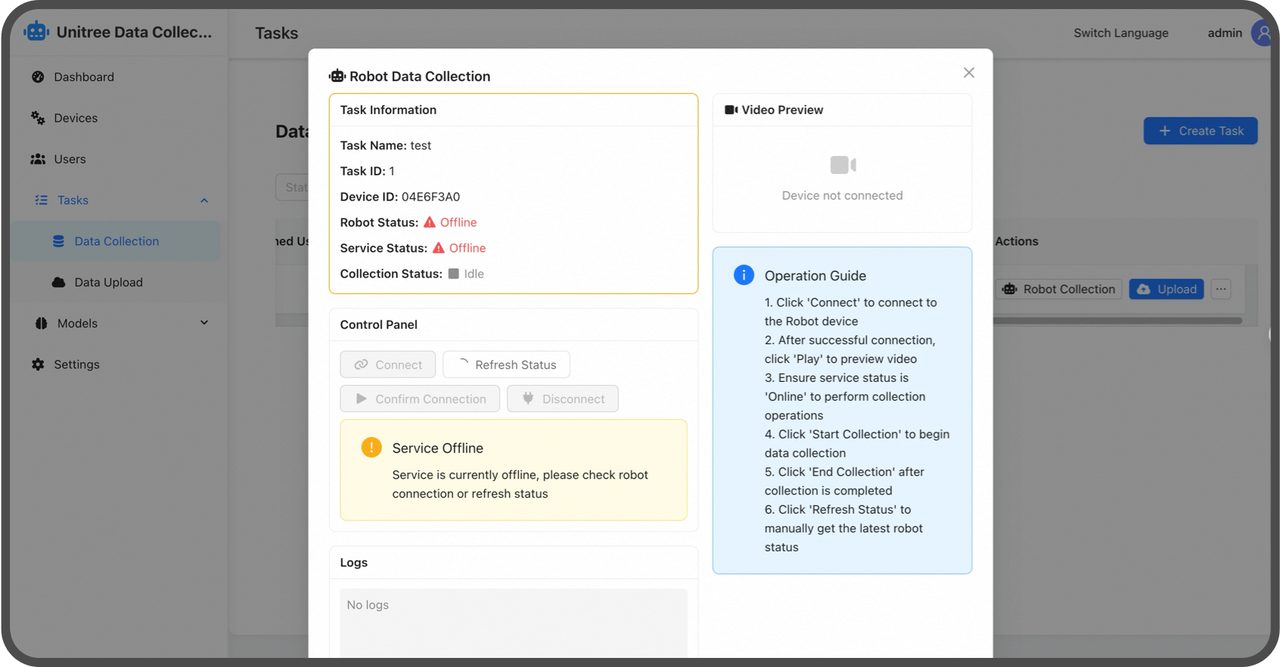
أدوات جمع بيانات مبسّطة
- إدارة المهام بالقوالب: المشاريع وتوزيع المهام ومتابعة التقدّم والحالة في مكان واحد. القوالب تنشئ مهام الجمع بنقرة واحدة.
- إعدادات مرنة: تعمل مع منصات روبوت وأيادٍ طرفية مختلفة، وتوحّد البيانات لتكون جاهزة للتدريب.
- بنية عالية التزامن: مصمّمة لمئات الروبوتات التي تجمع البيانات في الوقت نفسه.
- جمع متواصل على مدار الساعة: خدمة عالية التوفّر مع تصدير البيانات بصيغ التدريب الشائعة.
المراحل: إنشاء المهام ← التعديل والتوزيع ← الجمع والتصنيف ← الرفع والمراجعة ← التخزين ← التصدير.
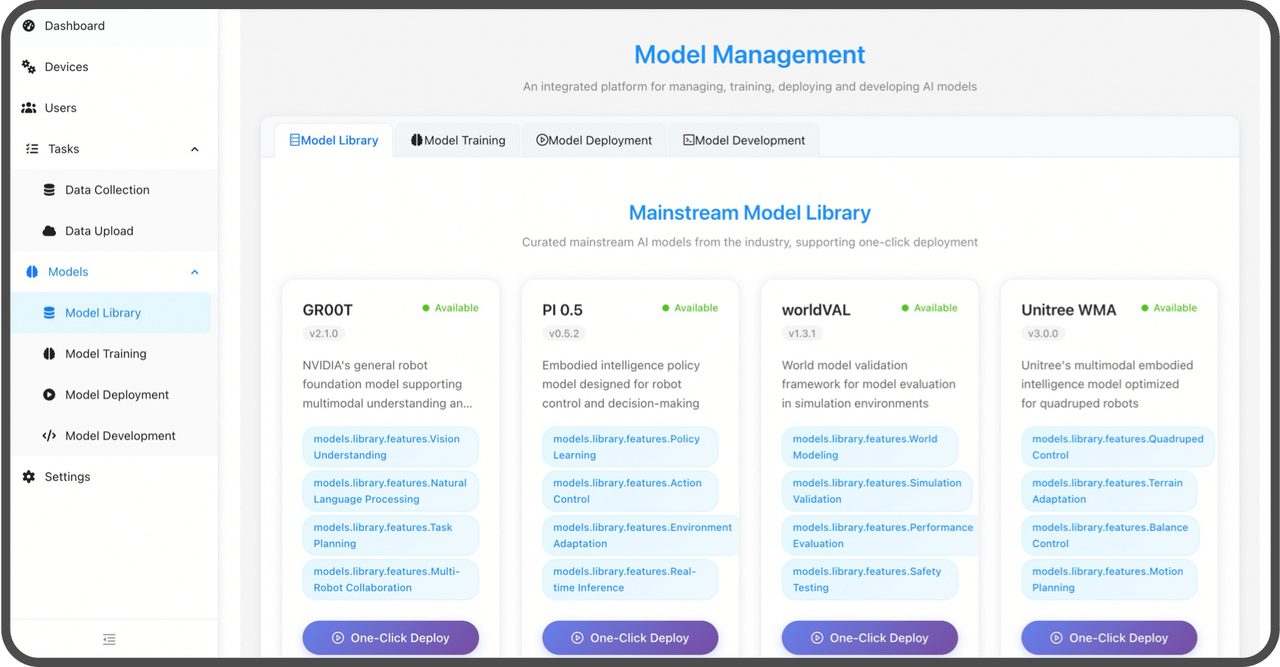
أدوات تدريب النماذج وتشغيلها
- دعم النماذج الشائعة: مجموعات بيانات مجتمعية مدمجة وتكامل مع نماذج مفتوحة المصدر مثل PI ونموذج GR00T.
- بيئة محاكاة: مكتبة أصول ثلاثية الأبعاد عالية الدقة لبناء مشاهد الاختبار والتحقق من الخوارزميات.
- تشغيل سريع: جاهزة للاستخدام مباشرة، مع تدريب بنقرة واحدة ومسار مباشر من الخوارزمية إلى الروبوت الفعلي.
- تدريب موزّع: جدولة مرنة لموارد الحوسبة مع استغلال لوحدات GPU يصل إلى 90%.
المراحل: اختيار النموذج ← إعداد التدريب ← المتابعة ← تعديل المعاملات ← الاختبار في المحاكاة ← التصدير والنشر.
إطار UnifoLM-WMA-0 لنموذج العالم والحركة
بنية Unitree مفتوحة المصدر التي تربط نموذج العالم بالحركة، لتعلّم الروبوتات للمهام العامة عبر أنواع مختلفة من الروبوتات.
- وضع اتخاذ القرار: يتوقّع كيف سيتفاعل الروبوت مع محيطه، فيساعد نموذج التحكّم على تنفيذ حركات أدق.
- وضع المحاكاة: يعمل كمحاكي تفاعلي يولّد استجابات واقعية وبيانات تدريب اصطناعية.
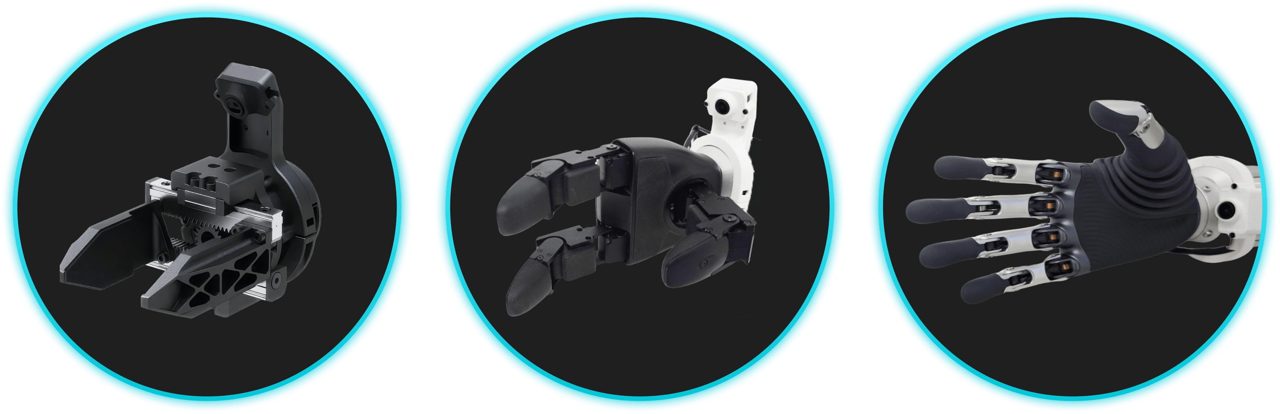
خيارات اليد الطرفية
بالترتيب في الصورة:
- ملقط Dex1-1 بإصبعين: قوة قبض قابلة للضبط من 5 إلى 120 نيوتن، ومدى فتح 90 مم، وإغلاق خلال 0.24 ثانية. سريع ودقيق لمهام الالتقاط والوضع.
- يد ذكية Dex3-1 بثلاثة أصابع: 7 درجات حرية لكل يد، مع حسّ لمس (33 مستشعراً) أو بدونه.
- يد BrainCo Revo 2 بخمسة أصابع: 6 درجات حرية و11 مفصلاً ودقة تكرار 0.1°، مع نسخة اختيارية بحسّ اللمس.
تأتي كل يد ذكية مع كاميرا RGB على المعصم بزاوية رؤية 160°.
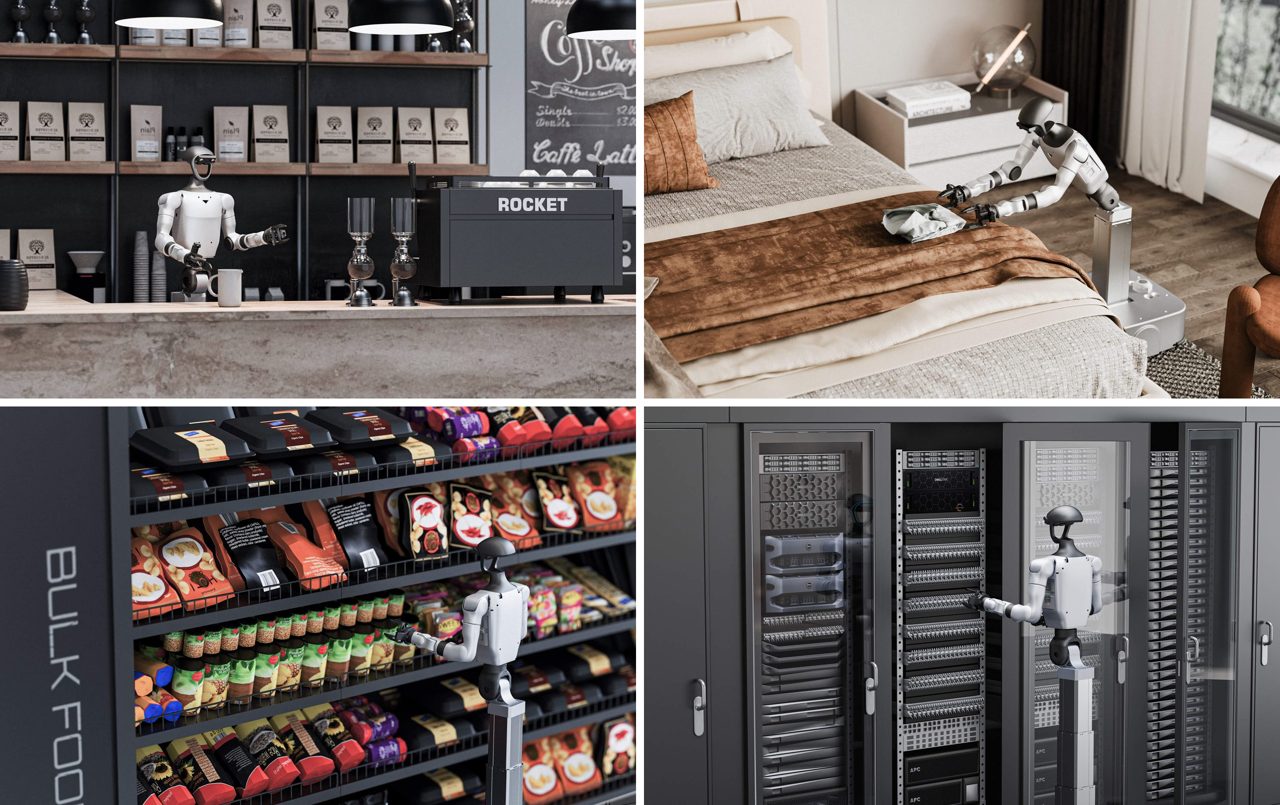
مجالات الاستخدام
- الخدمات: المقاهي ومكاتب الاستقبال وخدمة العملاء.
- الحياة اليومية: مهام المنزل والرعاية مثل ترتيب السرير.
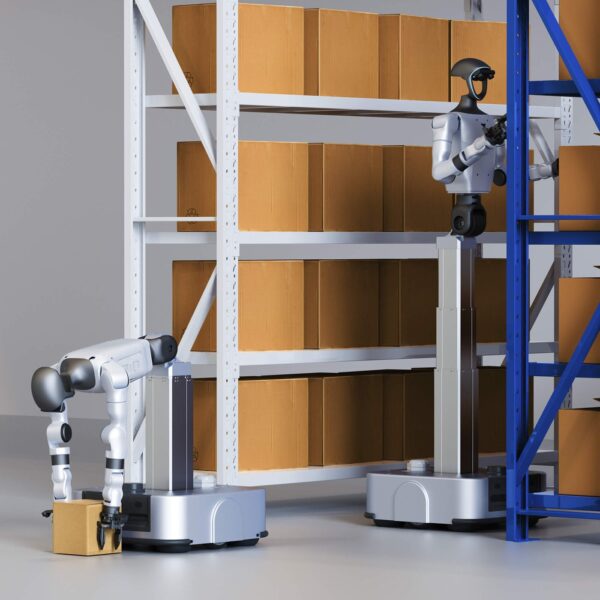
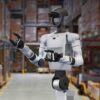
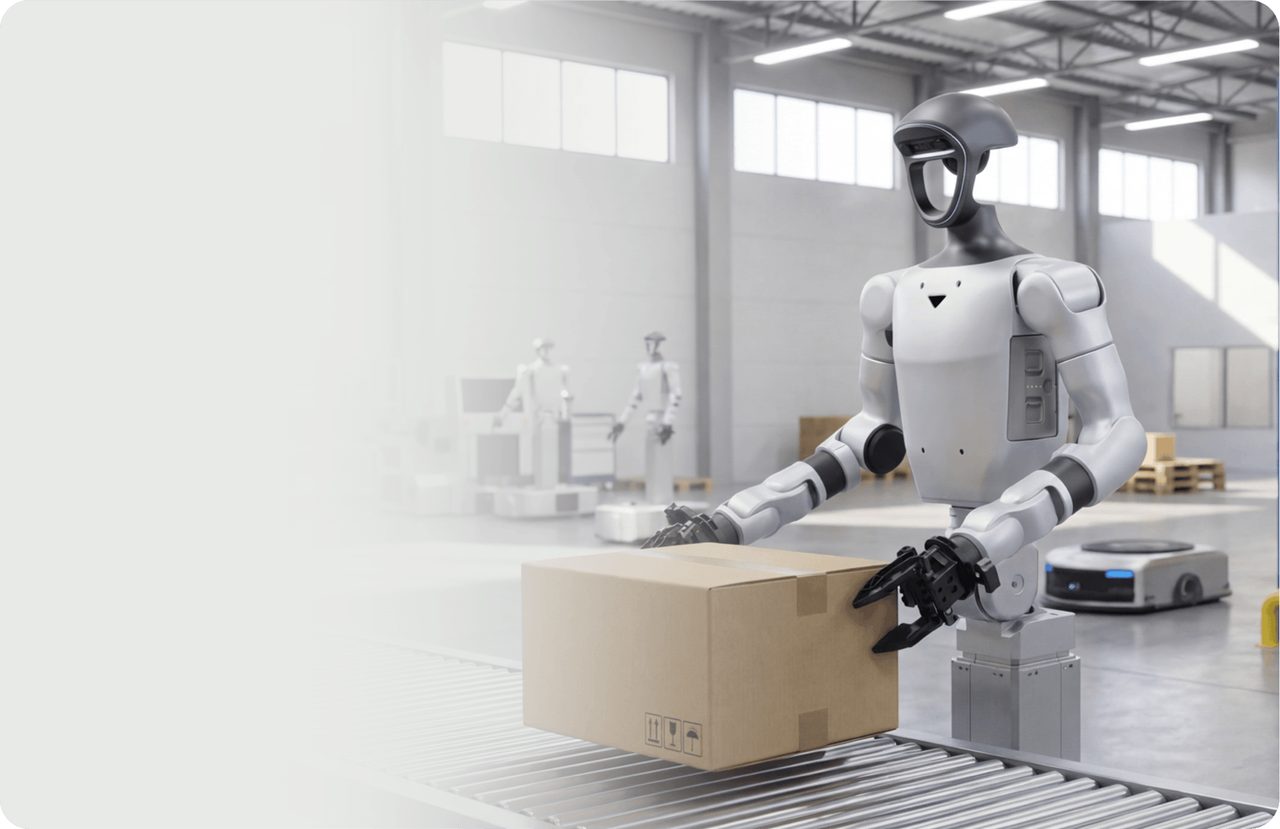
- التجزئة: التقاط المنتجات من الرفوف وإعادة تعبئتها.
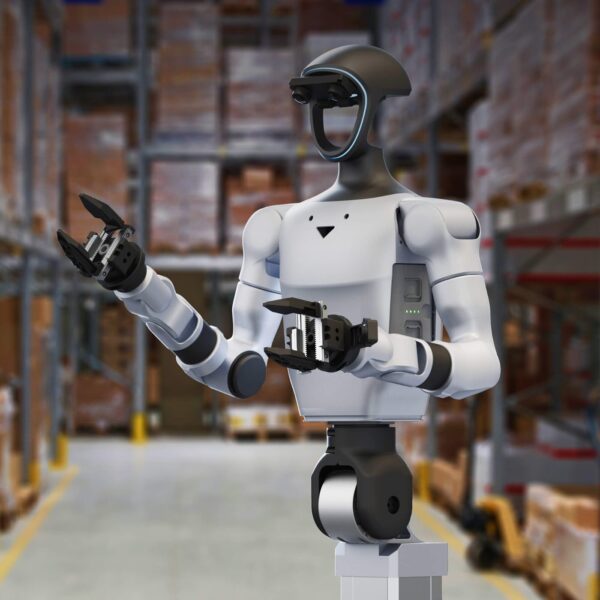
- الصناعة: مراكز البيانات والمستودعات ومحطات العمل في المصانع.
وهو مناسب أيضاً لمراكز الابتكار والجامعات ومختبرات البحث. وللروبوت البشري الذي يمشي، اطّلع على الروبوت البشري Unitree G1.
مقارنة Unitree G1-D Standard ونسخة Ultimate — المواصفات
| المواصفة | G1-D Standard | G1-D Ultimate |
|---|---|---|
| الأبعاد (أدنى ارتفاع للعمود) | 1260 × 620 × 620 مم | 1260 × 525 × 570 مم |
| الأبعاد (أقصى ارتفاع للعمود) | 1680 × 620 × 620 مم | 1680 × 525 × 570 مم |
| الوزن الإجمالي (مع البطارية) | حوالي 90 كجم | حوالي 90 كجم |
| إجمالي درجات الحرية (دون اليد الطرفية) | 17 | 19 |
| درجات حرية الذراع الواحدة | 7 | 7 |
| أقصى حمل للذراع الواحدة | حوالي 3 كجم | حوالي 3 كجم |
| خيارات اليد الطرفية | ملقط بإصبعين / يد بثلاثة أصابع / يد بثلاثة أصابع بحسّ اللمس / يد بخمسة أصابع | ملقط بإصبعين / يد بثلاثة أصابع / يد بثلاثة أصابع بحسّ اللمس / يد بخمسة أصابع |
| درجات حرية الوسط | 2 | 2 |
| نطاق حركة الوسط | المحور Z ±155°، المحور Y من −2.5° إلى +135° | المحور Z ±155°، المحور Y من −2.5° إلى +135° |
| سرعة رفع العمود | حوالي 60 مم/ث | حوالي 60 مم/ث |
| أقصى سرعة حركة | — | 1.5 م/ث |
| نظام الدفع للقاعدة | — | دفع تفاضلي، مع دوران 360° في المكان |
| مستشعرات القاعدة | — | ليدار ×1، كاميرا عمق ×2، مستشعر تصادم ×2، مستشعر عوائق منخفضة ×2 |
| الحوسبة | معالج عالي الأداء بثماني أنوية | معالج عالي الأداء بثماني أنوية |
| مستشعرات الإدراك | كاميرا رأس ثنائية عالية الدقة ×1، كاميرا معصم عالية الدقة ×2 | كاميرا رأس ثنائية عالية الدقة ×1، كاميرا معصم عالية الدقة ×2 |
| الاتصال | Wi-Fi 6، Bluetooth 5.2 | Wi-Fi 6، Bluetooth 5.2 |
| وحدة حوسبة عالية القدرة | اختيارية، مثل Orin NX 16GB (100 TOPS) | اختيارية، مثل Orin NX 16GB (100 TOPS) |
| البطارية | بطارية الجزء العلوي 9Ah (فصل سريع) | بطارية الجزء العلوي 9Ah (فصل سريع) + بطارية القاعدة 30Ah (مدمجة) |
| مدة التشغيل | حوالي ساعتين | حوالي 6 ساعات |
| ريموت كونترول / كمبيوتر العرض | نعم / نعم | نعم / نعم |
| تحديثات OTA | نعم | نعم |
| التطوير الثانوي (البرمجة المتقدّمة) | نعم | نعم |
يتغيّر حمل الذراع حسب وضعيتها، وقد تختلف المواصفات حسب الإعداد. المصدر: Unitree Robotics.
الخدمة والضمان
يأتي كل روبوت Unitree G1-D من شركة شبكة الخليج الإمارات – قسم الدرونز والأنظمة الروبوتية مع ضمان من الشركة المصنّعة لمدة 12 شهراً على الوحدة كاملة، ودعم فني محلي. ونوفّر عند الطلب التركيب في الموقع وإعداد منصة البيانات والتدريب.


